
Halcyon Machinery ·
Peça duas demonstrações identificadas: onde a junta é localizada antes de soldar e como a trajetória é corrigida durante a soldagem. Uma função não comprova a outra. A inspeção da junta terminada continua a ser uma terceira verificação, com critérios definidos para a peça.
A Halcyon Machinery analisa células de soldagem com a nossa equipe de fábrica. Este guia organiza a consulta e o ensaio de compra; não declara que todas as configurações incluem sensores, seguimento ou inspeção automática. A proposta deve identificar cada função, os componentes necessários e as condições em que será demonstrada.
Descarregar registro de ensaio de localização e seguimento (CSV). Contém apenas cabeçalhos em português, sem resultados fictícios ou tolerâncias universais.
Indique a função, além do nome utilizado no seu mercado
Em Portugal, use na consulta «robô de soldagem», «localização da junta» e «seguimento do cordão», acompanhados da descrição da operação. No Brasil, a documentação de fabricantes também utiliza «robô de soldagem» e «rastreamento». Não basta trocar a palavra soldagem por soldagem: a proposta deve esclarecer em que momento a deteção ocorre, qual sinal chega ao comando e que alteração o sistema executa.
A documentação brasileira da Fronius distingue uma localização anterior ao processo, designada TouchSense, de uma correção durante o processo, designada SeamTracking. São exemplos de funções de um fabricante; não demonstram que uma célula oferecida pela Halcyon contenha esses produtos ou seja compatível com eles. O manual português TPS/i Robotics apresenta condições de sistema para WireSense. Não transforme essas condições ou valores em especificações de outra estação.
Separe localização, seguimento e inspeção
A localização anterior à soldagem determina uma posição que pode ser usada para ajustar a trajetória programada. Pergunte quais referências são detetadas, como a posição é registada e o que acontece se não existir uma deteção válida. Um vídeo de aproximação da tocha à peça, sem informação sobre a função executada, não estabelece a presença deste recurso.
O seguimento durante a soldagem implica uma resposta durante a execução do cordão. Peça ao fornecedor que identifique a função ativa e conserve um registro que permita relacionar a condição de entrada com a trajetória executada. Uma trajetória corrigida antes de iniciar não demonstra, por si só, seguimento durante o processo.
A inspeção verifica a junta produzida por um método adequado ao projeto. Um registro de deteção ou de movimento do robô não substitui essa inspeção. Não conclua que um cordão foi aceite apenas porque a tocha percorreu a posição prevista.
Prepare amostras representativas e condições aprovadas
Envie os desenhos e revisões das peças, a geometria da junta, os materiais, espessuras, preparação e condições de montagem. Identifique o dispositivo de fixação e os apoios que serão usados. Um ensaio com uma peça diferente ou um dispositivo preparado especialmente pode não representar a produção pretendida.
Combine quais variações de posicionamento e montagem serão avaliadas, dentro dos limites autorizados pelo fornecedor e pela engenharia responsável. Não introduza alterações arbitrárias na peça, não ultrapasse limites do sistema e não desative proteções para criar uma demonstração. O procedimento de ensaio deve indicar condições permitidas, resposta esperada e como se decide a aceitação.
Conserve a amostra inicial, as repetições e as peças rejeitadas. Se houver uma alteração de programa, fixação ou preparação, identifique-a antes de repetir a prova. Uma amostra corrigida sem histórico não permite saber se a configuração inicial cumpria o requisito.
Peça uma ligação clara entre os registros
| Verificação | Informação a conservar |
|---|---|
| Identidade | Amostra, desenhos, material, dispositivo e revisão do programa. |
| Localização | Função anterior à soldagem, referência detetada e resultado registado. |
| Seguimento | Função durante a soldagem, condição avaliada e resposta documentada. |
| Intervenção | Ajustes manuais, novas tentativas e motivo da intervenção. |
| Inspeção | Método, critério acordado, resultado e decisão sobre a junta. |
| Repetição | Correção efetuada, nova amostra e ligação ao ensaio anterior. |
Peça que o registro de deteção, o programa executado e o relatório de inspeção usem a mesma identificação de amostra. Se a proposta não disponibilizar um determinado registro, declare essa limitação e acorde outra evidência antes da aceitação. Não preencha dados ausentes com resultados presumidos.
Compare o tempo por peça aceite
Para comparar propostas, defina o início e o fim do ciclo. Registe carregamento, fixação, localização, soldagem, descarga e inspeção quando integrarem a base de comparação. Anote separadamente ajustes e retrabalho. O tempo com arco aberto não representa automaticamente o tempo necessário para obter uma peça aceite.
Se o fornecedor mostrar apenas a soldagem de uma amostra já posicionada, identifique essa demonstração como parcial. Peça uma sequência representativa e um registro do que depende do operador. Não prometa uma redução de custo ou uma produção horária sem ensaio e sem conhecer o processo completo.
O que enviar para receber uma proposta comparável
Envie país de instalação, desenhos revistos, famílias de juntas, lotes previstos, materiais, condições de fixação e método de inspeção. Indique se precisa de localização anterior, seguimento durante o processo ou ambos. Peça que a oferta separe funções incluídas, opcionais, integração e responsabilidades do ensaio.
Compare a estação de soldagem robotizada com esses requisitos. Envie os desenhos e o plano de ensaio para analisar a configuração. A Halcyon faz essa análise com a nossa equipe de fábrica antes de confirmar o fornecimento.
Perguntas do comprador
Localizar a junta significa acompanhar o cordão durante a soldagem?
Não. A localização antes do processo e o seguimento durante o processo precisam de evidência separada, mesmo quando pertencem à mesma célula.
A fotografia comprova que existe um determinado sensor?
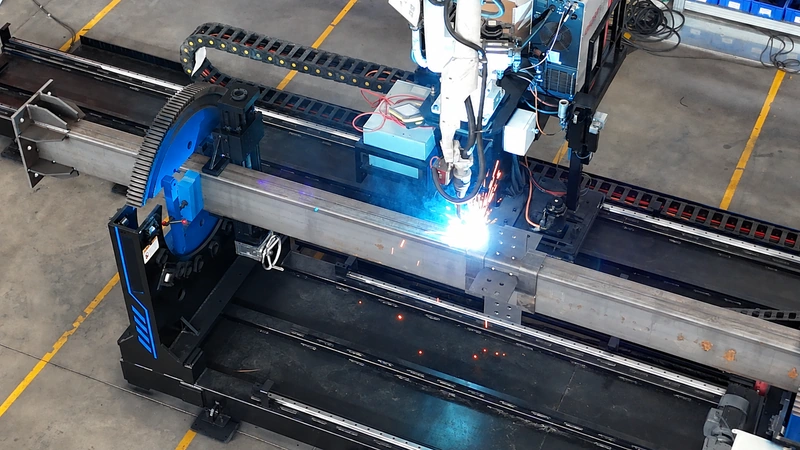
Não. Confirme componentes, funções e integração na proposta escrita e na demonstração da configuração oferecida.
O registro do robô substitui a inspeção da soldagem?
Não. A inspeção da junta deve usar o método e os critérios definidos para o projeto, com a identificação da amostra ensaiada.
Fontes e limites
A ficha HWR-1240F da nossa base de produção em Xiamen identifica a estação de referência. Os sistemas de assistência da Fronius no Brasil esclarecem a distinção entre funções. O manual TPS/i Robotics em português mostra que uma função depende de componentes e condições específicos. Não se afirma associação comercial com a Fronius nem inclusão desses recursos na HWR-1240F.
Revisão editorial interna: 4 de outubro de 2026. Este texto não é um relatório de ensaio realizado, uma certificação nem a qualificação de um procedimento de soldagem. Não foi confirmado um vídeo público da Halcyon que demonstre as três verificações deste guia.