
Halcyon Machinery ·
Antes de aceptar una célula de soldadura, identifique qué detecta antes de soldar, qué corrige durante el proceso y cómo se inspecciona la unión terminada. Encontrar el inicio de una junta no equivale a seguirla durante toda la pasada. Una trayectoria corregida tampoco demuestra, por sí sola, una soldadura aceptada.
Halcyon Machinery suministra los equipos directo de fábrica desde nuestra base de producción en Xiamen. Esta guía propone un ensayo de compra con piezas identificadas; no presenta una prueba ya realizada ni una configuración aprobada para cualquier conjunto.
Descargar un registro de ensayo de localización y seguimiento (CSV). Contiene solo encabezados en español, sin resultados inventados ni tolerancias universales.
Distinga tres funciones en la oferta
Localización previa de la junta: determina la posición antes de ejecutar la pasada. Pregunte qué referencias mide y cómo actualiza el programa. Detectar los extremos no demuestra que se haya comprobado todo el recorrido entre ellos.
Seguimiento durante la soldadura: corrige la trayectoria mientras se suelda dentro de las condiciones admitidas por el sistema concreto. Solicite el método de detección, las geometrías compatibles, las condiciones del proceso y sus límites.
Inspección posterior: evalúa la unión terminada según los criterios acordados. Registre sus resultados por separado de las señales del sensor y de los movimientos del robot.
La documentación de Fronius para México y España distingue TouchSense, que localiza antes de soldar, de SeamTracking, que corrige durante el proceso. Se cita como ejemplo de terminología. No implica que esos productos estén incluidos en HWR-1240F ni que sus prestaciones se apliquen a la oferta.
Para una compra en México o España, defina la misma pieza de referencia
En una comparación de ofertas, «celda» y «célula» pueden referirse al conjunto integrado de soldadura. Aclare si la propuesta comprende únicamente robot y fuente, o también posicionador, utillaje, protecciones, extracción, programación y prueba. El término comercial no establece el alcance.
Envíe el plano de conjunto y el mapa de soldaduras con revisión, material, espesor, preparación de bordes, ajuste admitido, puntos de referencia y disposición de las fijaciones. Identifique juntas con acceso limitado y cambios de orientación. Una muestra elegida por su facilidad de acceso no representa necesariamente todas las uniones de la familia de piezas.
Separe la variación de posición de la junta de la variación de separación o desalineación de bordes. El integrador debe explicar qué detecta, qué compensa y qué queda fuera del alcance. No adopte una tolerancia universal a partir de una demostración o del nombre del sensor.
Conserve pruebas que permitan reconstruir el ensayo
Acuerde un plan aprobado por los responsables de soldadura e integración. Mida la condición de entrada de cada muestra independientemente y registre cualquier ajuste manual. Mantenga la identificación de pieza, lote, utillaje y programa junto al resultado. Si no se puede exportar una señal, acuerde otra observación documentada e indique esa limitación.
| Pregunta | Registro que debe acordarse |
|---|---|
| ¿Qué variación tenía la pieza? | Identificación, referencias, medidas de ajuste y rango aprobado. |
| ¿Qué localizó el sistema antes de soldar? | Función, resultado disponible y modificación de trayectoria. |
| ¿Qué corrigió durante la pasada? | Condición admitida, función activa y registro disponible. |
| ¿Intervino un operario? | Motivo, ajuste, tiempo y muestra afectada. |
| ¿Se aceptó la unión? | Método de inspección, criterio, hallazgos y responsable. |
| ¿Se repitió después de volver a cargar? | Muestras posteriores, puesta a punto e inspección repetida. |
Incluya los resultados inciertos y la corrección
Pregunte qué ocurre cuando el sistema no localiza la junta o la señal queda fuera de las condiciones admitidas. Defina quién revisa el evento y cómo se identifica una pieza reiniciada o corregida. Cualquier demostración debe seguir el procedimiento de prueba aprobado por el fabricante y sus controles de seguridad. No se propone anular protecciones ni provocar fallos peligrosos.
Conserve las muestras rechazadas y vincule cada corrección con su nueva prueba. Reproducir el programa sobre la misma pieza sin cambiar su posición no demuestra la repetibilidad de la carga habitual.
Mida piezas aceptadas, no solo tiempo de arco
Declare la base del tiempo: carga, localización, soldadura, descarga, inspección, intervenciones y retrabajo. Un tiempo de arco menor puede coexistir con más preparación. Compare piezas terminadas y aceptadas durante el ensayo acordado; no convierta la velocidad del robot en producción final garantizada.
Preguntas del comprador
¿La detección por contacto equivale a seguimiento continuo?
No. Exija una descripción de las funciones que actúan antes y durante la soldadura y pruebas para su familia de juntas.
¿El sensor compensa cualquier error de ajuste?
No debe suponerse. Las condiciones y límites corresponden al sistema, al utillaje y al procedimiento propuestos.
¿Un registro de seguimiento acredita la calidad de la unión?
Documenta una acción de control. La aceptación de la soldadura requiere la inspección y la revisión acordadas.
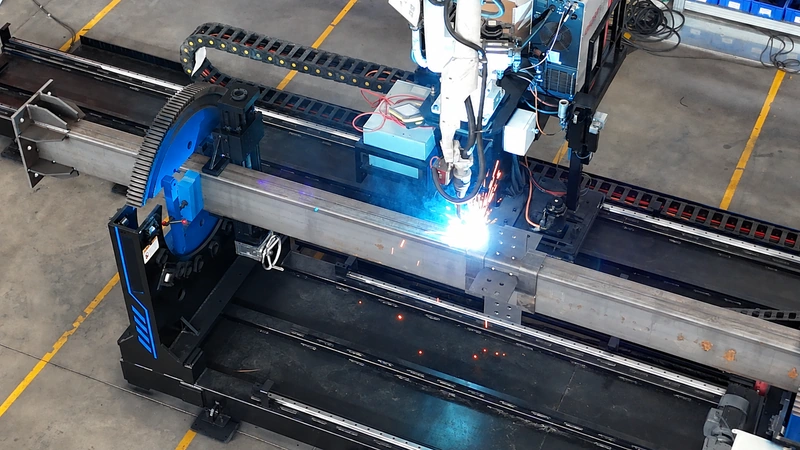
Compare la célula de soldadura robotizada, la estación para elementos estructurales largos y la estación para uniones estructurales frente a sus planos. Los modelos no acreditan compatibilidad del sensor ni aceptación del cordón.
Envíe el conjunto, el mapa de soldaduras y los requisitos de inspección para revisar el alcance con nuestro equipo de fábrica.
Fuentes y límites
HWR-1240F describe una estación estructural y reconocimiento automático de la junta. Las páginas de Fronius México y Fronius España respaldan la distinción terminológica; no se trasladan sus garantías ni especificaciones a Halcyon.
Revisión editorial interna: 4 de octubre de 2026. No es una certificación externa, una prueba de cliente terminada ni una cualificación de soldadura. No se ha verificado un vídeo público de Halcyon que demuestre este procedimiento.